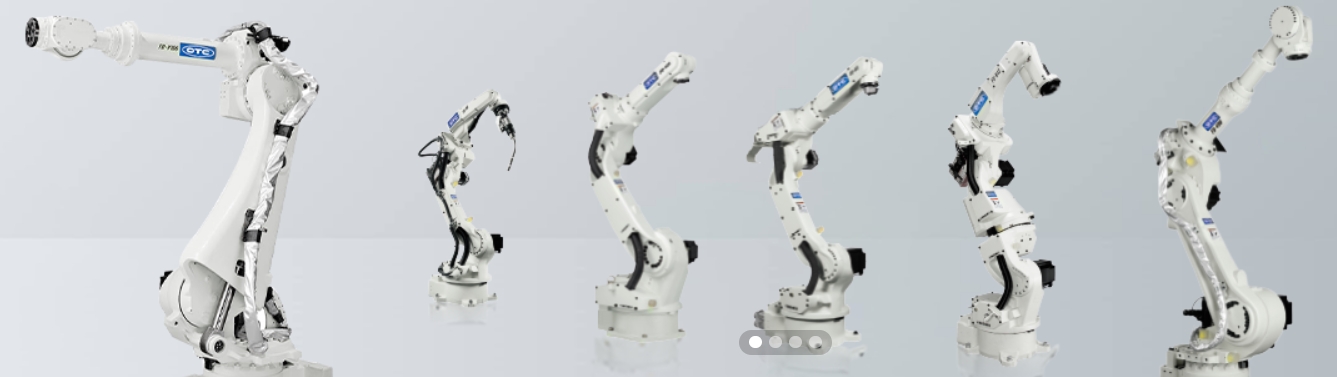

OTC 定位:以弧焊 / 切割工艺为根基的工艺型机器人,控制器 FD19 / AXC,核心差异化是机器人本体‑焊接电源深度原生一体化;柔性自动化重点聚焦多品种混线焊接、变形工件自适应、中小型批量柔性工作站、焊接协作机器人、新能源拆解特种柔性场景;通用装配、3C 精密组装不是其强项。 架构逻辑和前面四家保持一致:运动、工艺闭环留在控制器本体;深度学习 AI 推理依靠外部视觉单元,不把底层运动交给大模型。
一、控制器原生工艺柔性:机器人与焊接电源深度一体化
多数品牌机器人与焊机依靠 IO / 模拟量通讯,属于两套独立系统;OTC 控制柜内置专用数字总线,机器人控制器直接管控 Welbee 焊接电源,毫秒级双向闭环交互。
TAST 电弧跟踪:依靠电弧本身感知焊缝高低、左右偏差,不需要额外激光传感器,工件装夹偏差、焊接变形带来的焊缝偏移,运动轨迹实时自动修正,适配工装定位不准、焊接热变形的柔性工况,减少高精度工装投入。
动态工艺参数自适应:摆动焊、多层多道焊接时,根据电弧反馈实时调整电流、电压、送丝速度;内置上万组碳钢、不锈钢、铝合金、镀锌板工艺数据库,换产直接调用工艺包,不用反复调试焊接参数,实现一套机器人适配多材质、多规格工件混线焊接。
Synchromotion 多轴同步:单控制器最多控制 32 轴,机器人 + 变位机 + 轨道外部轴完全同步联动;变位机旋转过程焊枪焊接线速度恒定,工件姿态连续变化也保证焊缝质量,适合工程机械、车架、压力容器多品种大件柔性焊接工作站。
二、运动本体硬件柔性布局
7 轴柔性机型 FD‑V6LS,第七旋转轴优化焊枪姿态,规避干涉,狭小工位内可以保持最优焊接角度,传统六轴容易出现姿态奇异点;无需频繁移动底座,同一工作站兼容多种结构工件。
VC4 系列专用焊接协作机器人,行业少有的原生面向焊接开发的协作臂,防尘防飞溅;无需全围栏,工人可近距离介入改型、工装调整,适合小批量多品种焊接车间;支持拖动示教、PhotoTeach 图片示教,非专业人员也可以快速新建工件程序,解决中小工厂技工短缺问题OTC DAIHEN...。
模块化标准化柔性焊接单元 Easy‑Arc / Compact‑Arc:整机模块化,可叉车转运,变位机、工装快速切换;小批量多品种订单,快速切换产品,不用大规模改造产线,兼顾量产与试制打样OTC DAIHEN...。
重载 FD‑M 系列,面向新能源电池包拆解等特种柔性场景,支持防爆整机选型,适配变形、破损的来料工件OTC机器...。
三、原生伺服阻抗力控(无需外置六维力传感器)
区别于爱普生、安川需要选配外置力矩传感器,OTC 依靠伺服电流做内置阻抗力控,通过电机电流采集接触力信号,实现柔性接触作业OTC机器...。
焊接:打磨、清渣、焊缝仿形跟随;
新能源拆解:外壳切割、除胶、螺栓拆解,针对变形、鼓包、粘胶严重的退役 PACK,依靠力反馈自适应接触,不会硬撞损坏设备;
价值:降低柔性工作站硬件成本,应对来料不一致、工件形变的非结构化工况,是焊接 + 拆解柔性场景的重要抓手OTC机器...。
四、感知与软件层面的柔性能力
多重焊缝感知方案可选:TAST 电弧跟踪(无传感器)、激光视觉焊缝跟踪两套方案。批量稳定工件用 TAST 降本;波动大、复杂焊缝加装 3D 激光视觉;视觉输出目标轨迹给到控制器,控制器完成轨迹规划与焊接工艺联动。
离线编程 OLP + Weld Navigator 软件:复杂工件在仿真环境完成路径、焊接工艺规划,仿真完成下发真机;多品种工件程序库管理,新产品快速导入,减少现场停机调试时间,适配频繁换产。
示教器一体化集成机器人 + 焊机全部参数,一套界面完成轨迹示教、焊接规范设置,不需要跨多套软件操作,降低换产调试门槛OTC DAIHEN...。
开放接口:支持外部 AI 视觉、上层 MES 对接;深度学习、大模型推理运行在外部工控单元,控制器负责运动、工艺、安全,大模型仅下发高层任务指令,和库卡 / 发那科 / 安川架构原则一致。
五、特色细分柔性赛道:动力电池回收柔性拆解
属于 OTC 差异化落地场景,依托焊接切割 + 内置阻抗力控双重能力,一套机器人同时完成外壳切割、除胶、螺栓拆解、模组分离;适配 CTP/CTS 各类变形破损电池包,配套 ATEX 防爆标准化整机,不用大量定制改造,面向回收行业非结构化、来料差异极大的柔性工况OTC机器...。
六、OTC 柔性自动化短板
根基是焊接工艺机器人,通用装配、3C 精密组装、高速 SCARA 场景不是强项;
控制器本体不内置 GPU/NPU,深度学习、大模型推理依赖外部单元;通用大模型、具身智能生态弱于库卡;
通用搬运、码垛的标准化生态不如发那科、安川;
力控为伺服阻抗式,精度上限低于外置高精度六维力矩传感器,高精密装配场景受限。
七、五家机器人柔性自动化简要对比
表格
| 品牌 | 控制器 | 柔性自动化核心抓手 | 优势场景 |
|---|---|---|---|
| 库卡 | KR C5 | iiQKA.OS 开放 AI 平台,AI 板内置控制柜 | 大模型生态、复杂柔性工作站 |
| 发那科 | R‑30i‑C Plus/R‑50iA | AI 伺服下沉运动内核,iRVision 原生视觉 | 大批量产线、高速随线跟踪 |
| 安川 | YRC1000/YRC2000 | 多机协同、外置力控,AI‑Unit 扩展 | 弧焊、多机器人工作站、打磨 |
| 爱普生 | RC800‑A | SCARA + 折叠六轴,外置六维力控 + RC + 软件 | 中小负载精密装配、软物料、3C 小批量 |
| OTC | FD19 / AXC | 机器人‑焊机原生一体化、电弧跟踪、伺服阻抗力控、焊接协作机器人 | 多品种混线焊接、变形工件、电池回收拆解 |
产业视角:面对人形机器人带来的产业链价值迁移,OTC 的路线不是追求通用具身,而是深耕工艺端柔性,把感知、力控、工艺闭环深度耦合,依靠软件工艺包实现多品种适配,在焊接、特种拆解细分赛道实现差异化,避开通用装配赛道的直接竞争。
